仿真模型
联合仿真的整体结构
本系列的仿真采用 CarSim 与 Simulink 联合仿真:CarSim 提供高保真的整车模型(含非线性轮胎、悬架、驾驶员模型),Simulink 中实现参考模型、上层后轮转角控制器和下层后轮转向执行器。整体结构如下:
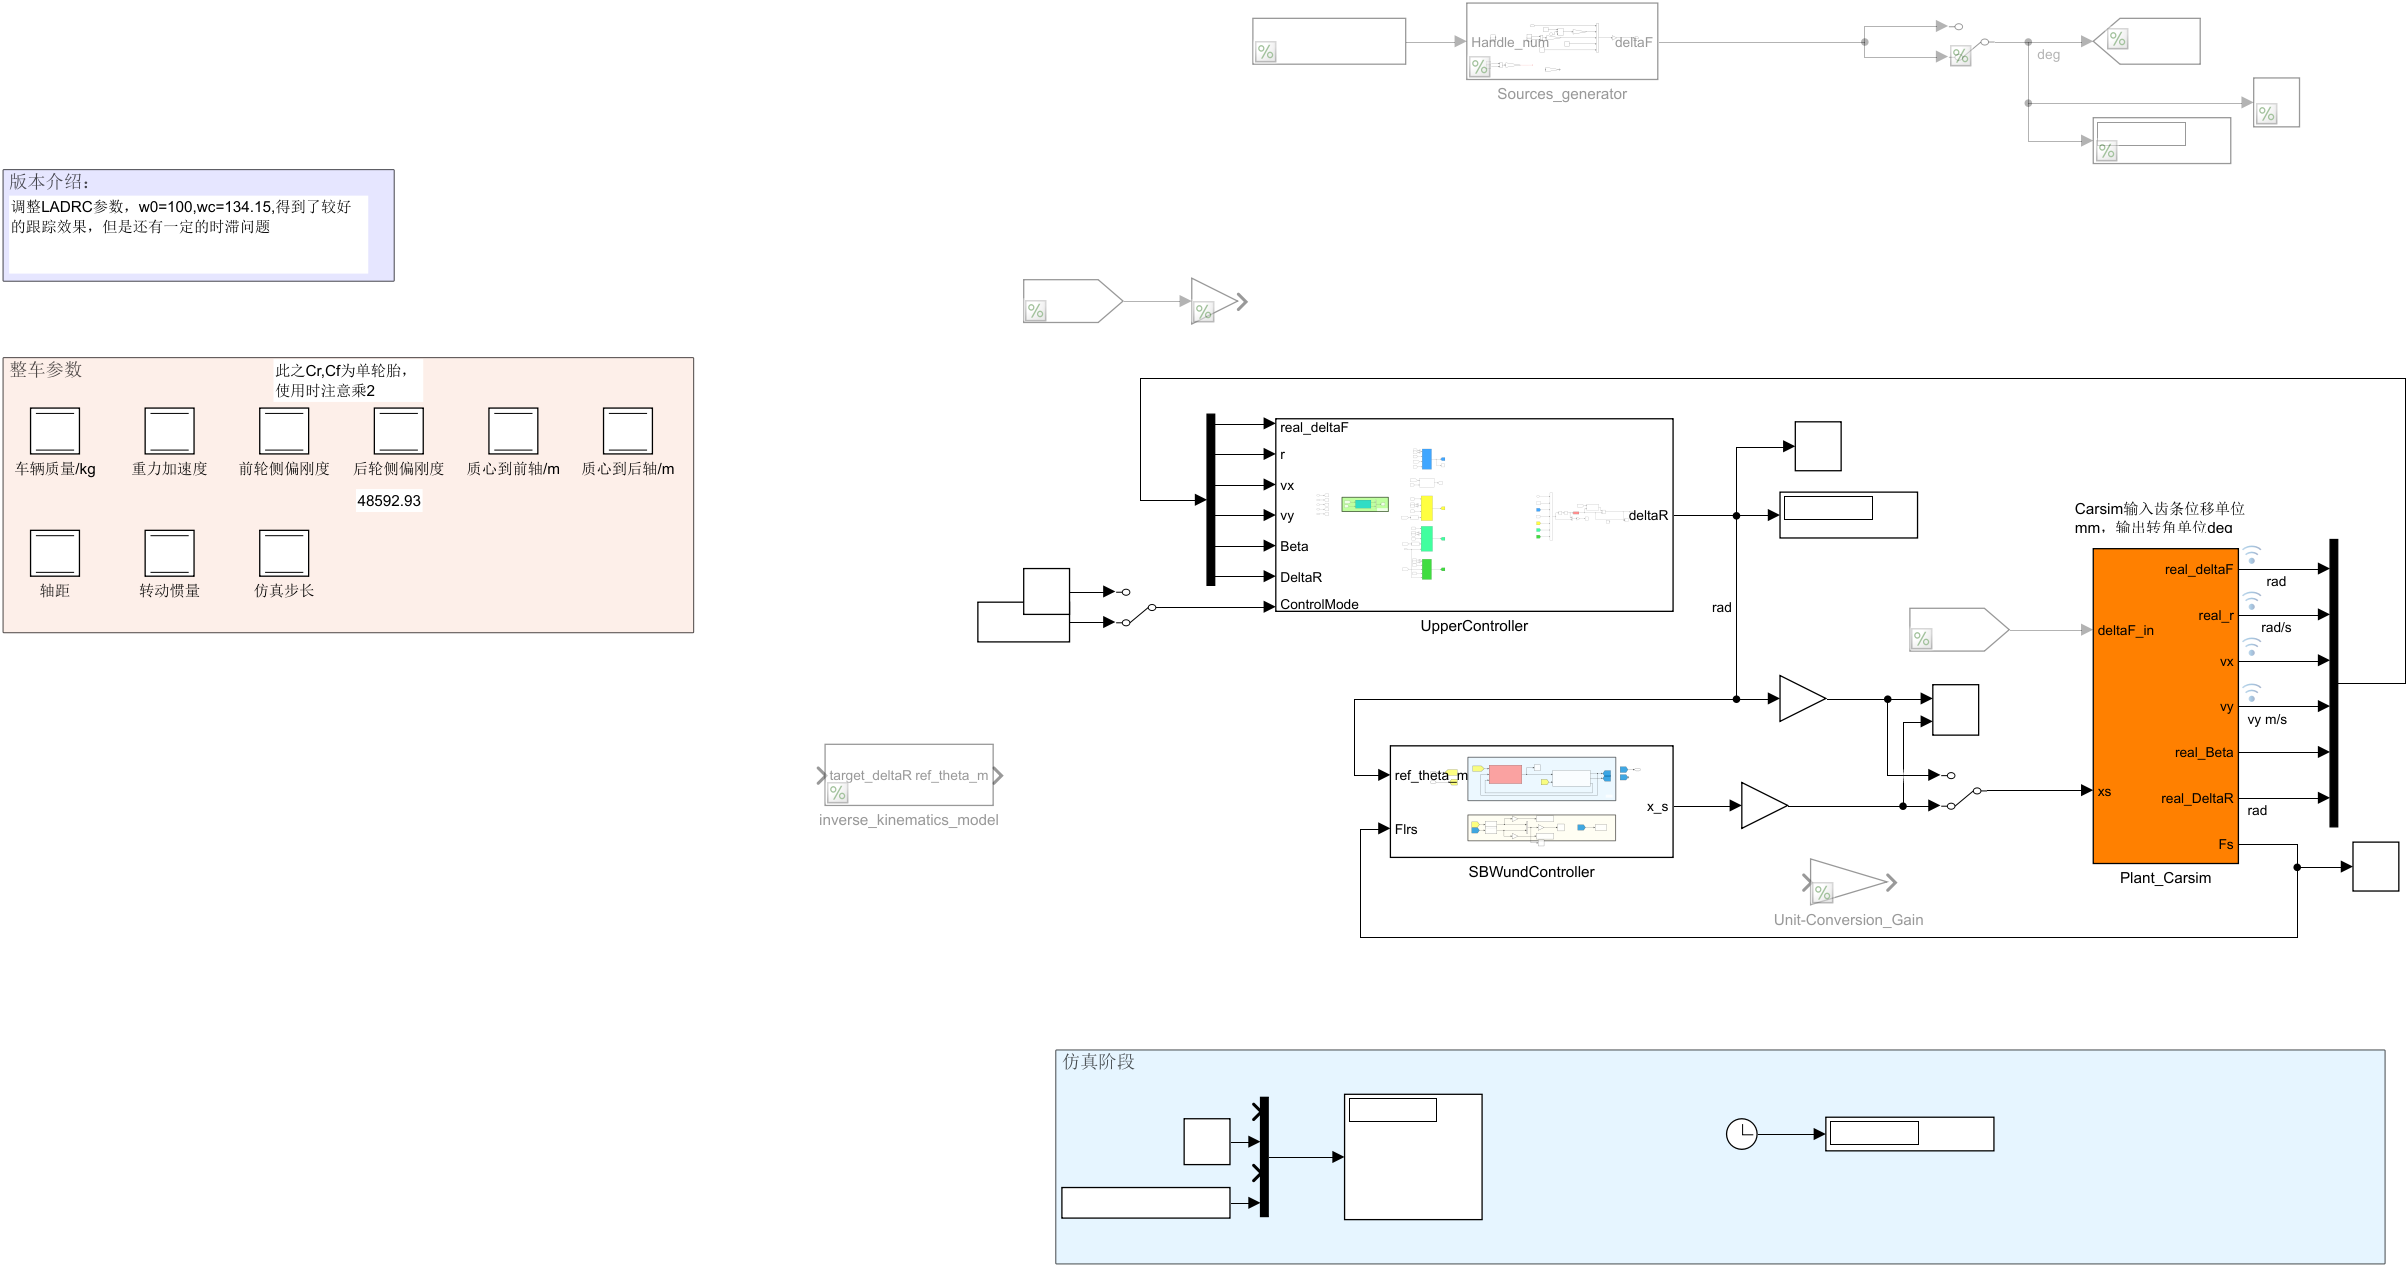
信号流可以概括为一个闭环:
- Plant_Carsim(橙色):CarSim S-Function,输出实际前轮转角 、横摆角速度 、纵/侧向速度 、质心侧偏角 、实际后轮转角和后轮转向拉杆力等;
- UpperController:上层控制器,根据车辆状态计算期望后轮转角 ;
- SBWundController:下层后轮转向执行器及其电机控制器,把 转化为实际后轮转角,再送回 CarSim。
这种“上层决策 + 下层执行”的分层结构,是线控底盘控制中最常见的组织方式,整体框架 中有更详细的讨论。
CarSim 端设置
| 项目 | 设置 |
|---|---|
| 车辆 | C-Class, Hatchback: No ABS(参数见 系统模型) |
| 工况 | 双移线(Double Lane Change, DLC),目标车速 72 km/h,闭环车速控制 |
| 驾驶员 | CarSim 闭环驾驶员模型(预瞄跟踪双移线路径),前轮转角由其给出 |
| 路面 | 平坦路面,附着系数 (相当于湿滑/压实雪面) |
| 后轴转向 | OPT_STEER_EXT(2) = 4,由外部输入以 Replace 模式直接替换左右后轮转角(IMP_STEER_L2、IMP_STEER_R2,单位 deg) |
| 输出通道 | 四轮转角、、(AVz)、、、质心坐标、、四轮侧向力与侧偏角、后轮转向拉杆力等 22 路 |
| 仿真时长 | 10 s |
选 72 km/h + 的双移线,是因为这个组合已经超出了普通驾驶员在不借助电子稳定系统时能稳住车的范围:不加后轮转向时车辆的质心侧偏角会超过 18°,接近失稳(见 仿真结果),正好能拉开不同控制器的差距。
上层控制器
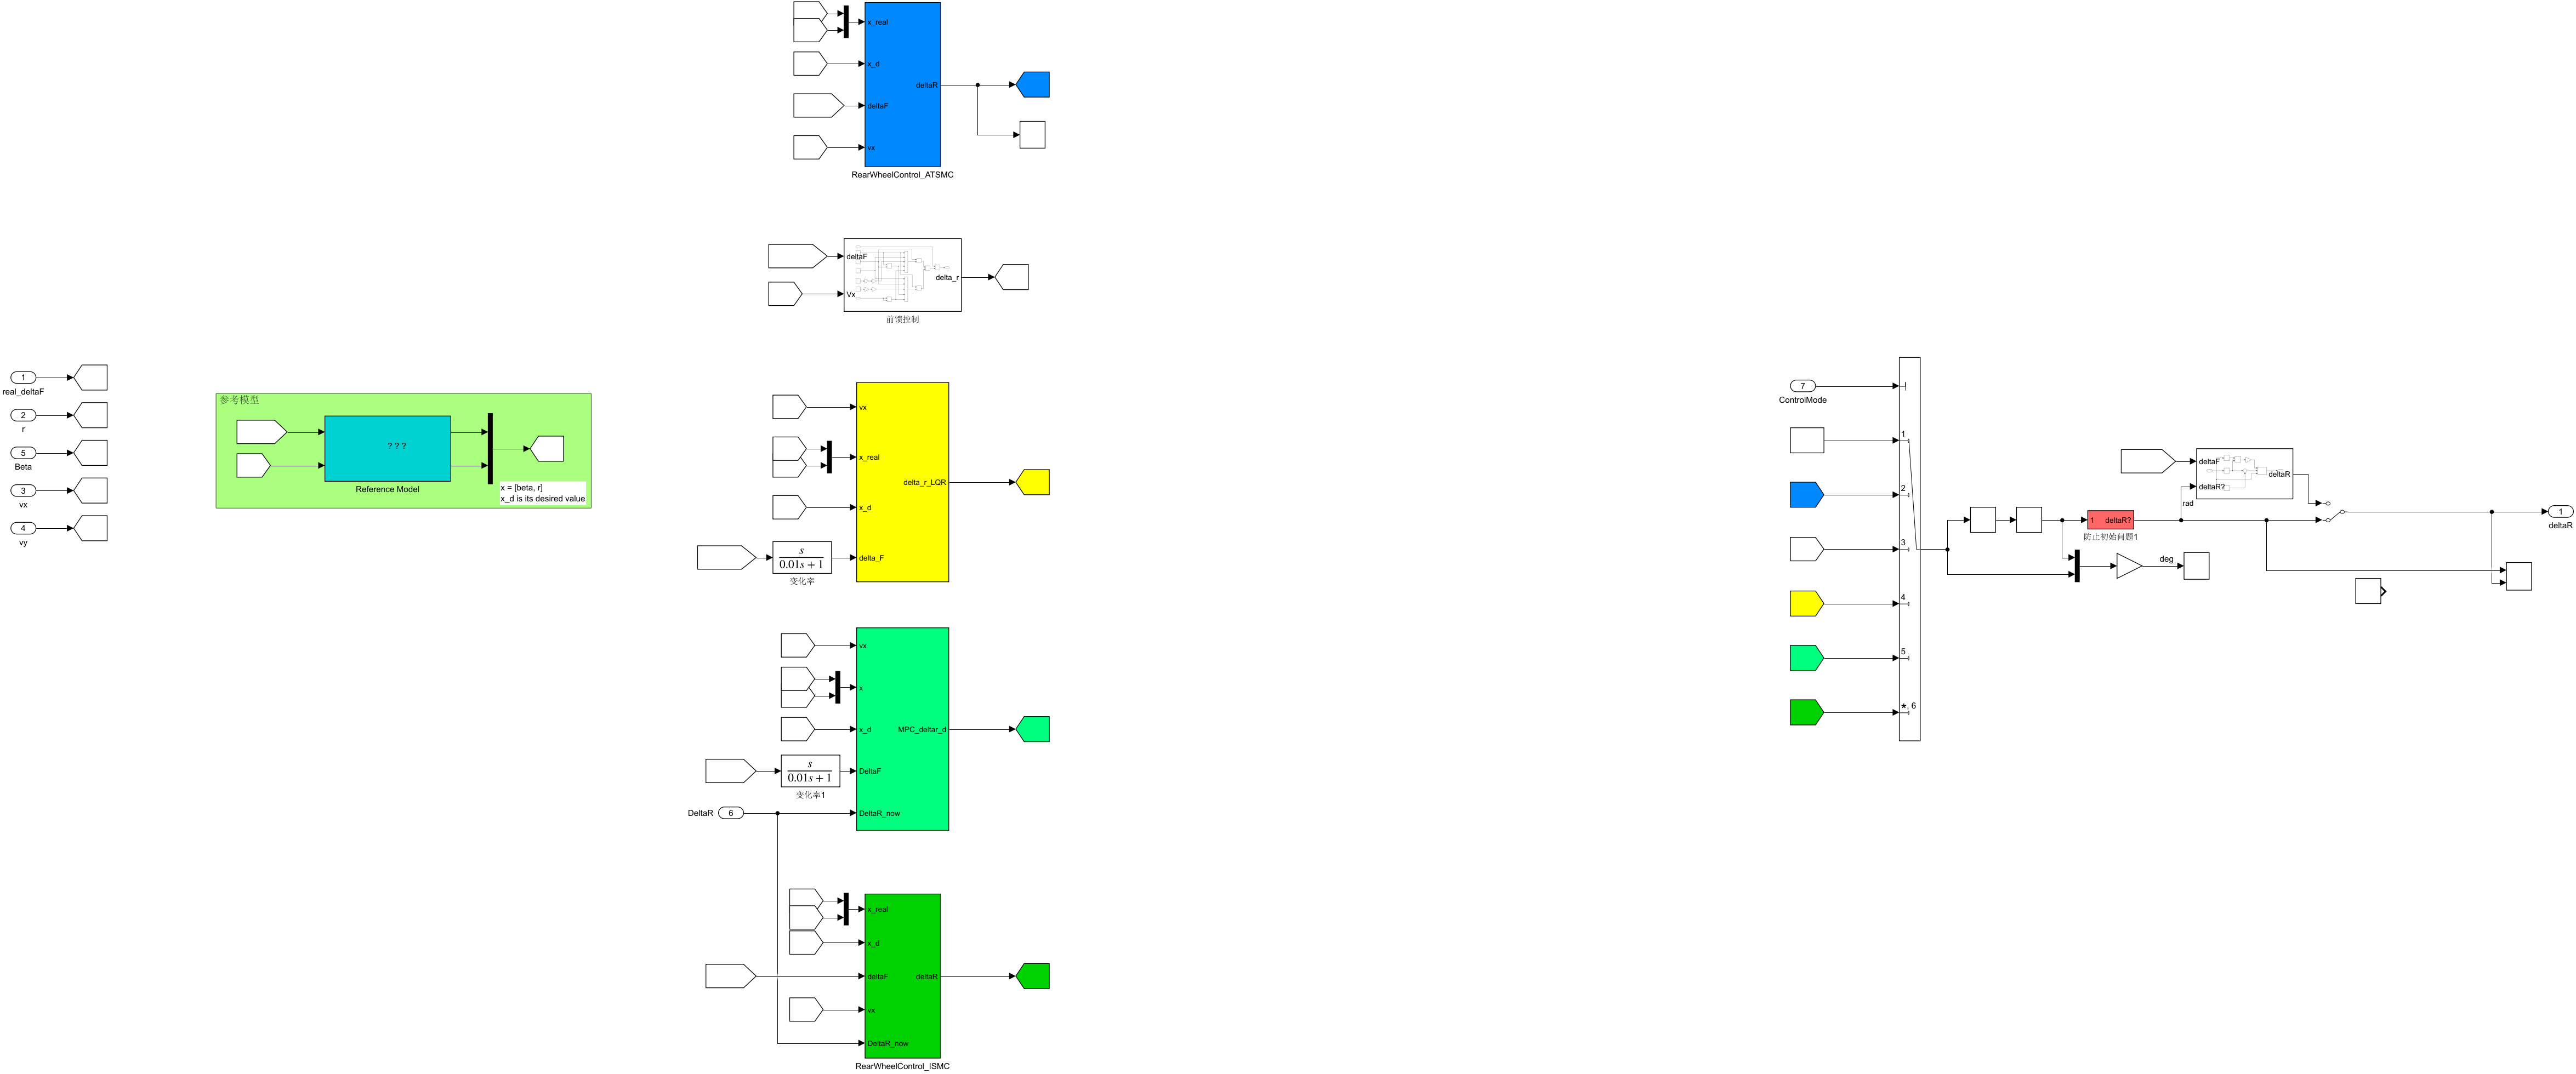
上层控制器由三部分组成:
- 参考模型(绿色区域):输出 ,具体见 参考模型;
- 后轮转角控制器:ATSMC(蓝)、前馈比例控制、LQR(黄)、MPC(浅绿)、ISMC(深绿)五个子系统并列,均以 MATLAB Function 实现,算法见 控制算法。所有控制器每个周期都用当前车速 重新计算 ;
- 模式切换与限幅(右侧):多路开关
Multiport Switch由变量simHandle.Mode_num选择当前生效的控制器,随后依次经过:- 速率限制 ±20 °/s(模拟执行器的转速能力,也避免指令突变);
- 幅值限制 ±8°(后轮最大转角);
Mode_num 与控制器的对应关系如下,批量仿真脚本会依次跑完 6 种模式:
| Mode_num | 上层(后轮转角) | 下层(执行器电机) |
|---|---|---|
| 1 | 无后轮转向(FWS,) | PID |
| 2 | ATSMC | 线性自抗扰 LADRC |
| 3 | 前馈比例控制 | PID |
| 4 | LQR | LQR |
| 5 | MPC | MPC |
| 6 | ISMC | 滑模控制 |
下层执行器
后轮转向执行器采用“电机—同步带—滚珠丝杠”的线控转向结构:电机经同步带减速()驱动滚珠丝杠螺母,丝杠(导程 10 mm)推动转向拉杆带动后轮转动。为了便于控制器设计,执行器被等效为电机端的二阶系统:
其中 、 为折算到电机端的等效转动惯量和阻尼,拉杆上的轮胎回正阻力则作为外部扰动。下层控制器根据上层给出的期望后轮转角,换算为电机期望转角 并输出电机转矩 。执行器的数学建模与 Simulink 实现思路,与 线控转向系统数学模型 一节相同,这里不再展开。
引入执行器模型的意义在于:上层算得再好,后轮转角也不可能瞬间到位。执行器的响应延迟和跟踪误差会直接削弱上层控制的效果,这正是“考虑转角跟踪”的分层控制要解决的问题。
批量仿真脚本
每个控制器跑一遍、手动改参数非常低效。仿真用 MATLAB 实时脚本循环 Mode_num = 1:6,每次通过 sim() 调用模型,从 simout 中取出 、、、、、、、、质心轨迹 以及执行器的期望/实际转角,整理成一个结构体保存,最后统一绘图。核心逻辑如下:
for i = 1:6
    simHandle.Mode_num = i;                 % 选择控制器
    % ATSMC 参数
    simHandle.ATSMC.smc_rho1 = -2;   simHandle.ATSMC.smc_rho2 = 1;
    simHandle.ATSMC.smc_sigma1 = 30; simHandle.ATSMC.smc_sigma2 = 2;
    simHandle.ATSMC.smc_sigma3 = 10; simHandle.ATSMC.smc_epsilon = 3/5;

    simout = sim("samen_try01_noPMSM_Optimal_DLC.slx", "Stoptime", "10");

    actual.beta(:,i)   = simout.beta;       % 质心侧偏角
    actual.r(:,i)      = simout.r;          % 横摆角速度
    actual.ref_r(:,i)  = simout.ref_r;      % 参考横摆角速度
    actual.deltaF(:,i) = simout.deltaF;     % 前轮转角
    actual.deltaR(:,i) = simout.deltaR;     % 后轮转角
    X(:,i) = simout.X;  Y(:,i) = simout.Y;  % 质心轨迹
end
不同控制器的仿真步数可能略有差异(例如某次仿真提前结束),脚本中用末值补齐或截断,保证各列长度一致后再保存。