仿真结果
工况回顾
所有结果均来自 仿真模型 中的联合仿真:CarSim C 级车,双移线,目标车速 72 km/h,路面附着系数 ,前轮由 CarSim 闭环驾驶员模型操纵,仿真 10 s。六组结果分别对应不加后轮转向(FWS)和五种后轮转向控制器。图中横轴为时间,车辆约在 3 s 进入第一次变道。
定量指标
| 控制器 | (°) | RMS (°) | (°/s) | RMS (°/s) | (°) | (°) | (m) |
|---|---|---|---|---|---|---|---|
| FWS(无后轮转向) | 18.2 | 6.0 | 44.2 | 12.9 | 0.2 | 16.6 | 3.92 |
| 前馈比例 | 21.4 | 7.9 | 38.9 | 11.7 | 5.7 | 16.6 | 4.46 |
| LQR | 23.6 | 8.4 | 46.0 | 14.8 | 8.1 | 19.1 | 4.40 |
| MPC | 2.3 | 0.9 | 18.8 | 3.9 | 2.3 | 10.2 | 3.83 |
| ISMC | 8.1 | 3.3 | 9.4 | 3.4 | 8.2 | 19.1 | 3.75 |
| ATSMC | 2.3 | 0.8 | 12.0 | 2.0 | 5.3 | 12.0 | 3.80 |
其中 ,RMS 在整个 10 s 内计算;FWS 的后轮转角 0.2° 来自 CarSim 悬架运动学的被动转向。
质心侧偏角:稳定性
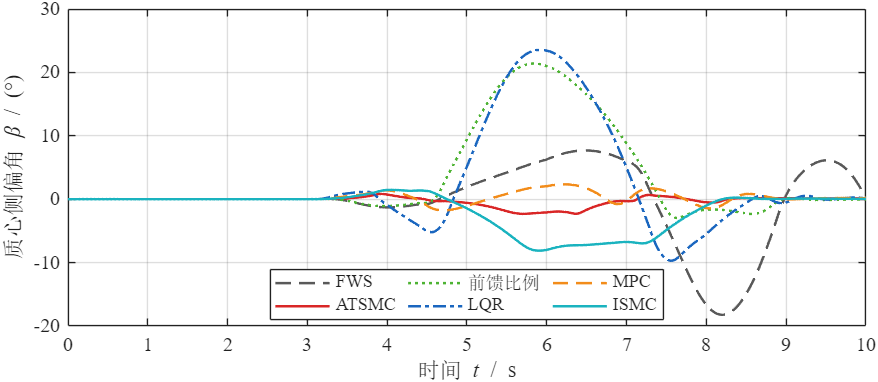
质心侧偏角是判断车辆是否“甩尾”的最直接指标。不加后轮转向时, 在第二次变道(约 8 s)达到 −18°,随后反向振荡,车辆已处于失稳边缘。
- ATSMC 与 MPC 把 压在 ±2.3° 以内,两者都把 纳入了控制目标(ATSMC 的滑模面含 项,MPC 的代价函数含 权重)。
- ISMC 的滑模面只含横摆角速度误差(),它把 跟得很好,但对 不加约束, 仍达到 8°。这正是 参考模型 中提到的“一个控制量、两个目标”的取舍。
- 前馈比例与 LQR 反而比不控制更差, 超过 20°。前馈比例的比值 来自线性轮胎的稳态分析,在 的紧急变道中轮胎早已饱和,开环的比例关系不再成立;LQR 基于固定的线性模型且不考虑执行器约束,后轮转角在约 2.4 s 内顶在 −8° 的限幅上(见图 4),反馈实际上已经“断开”。
横摆角速度:跟踪性能
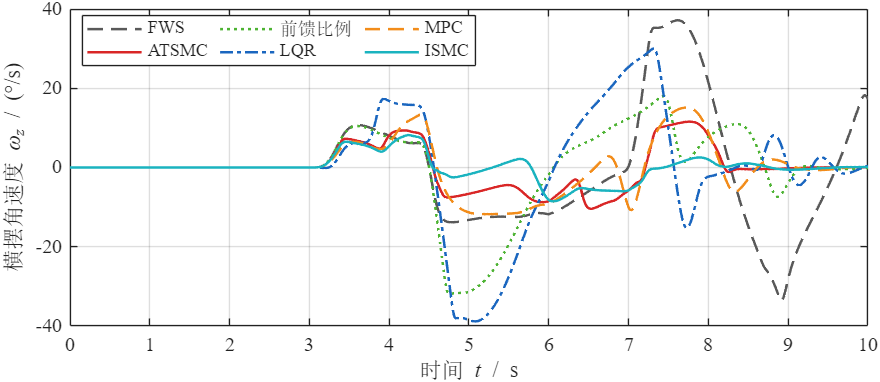
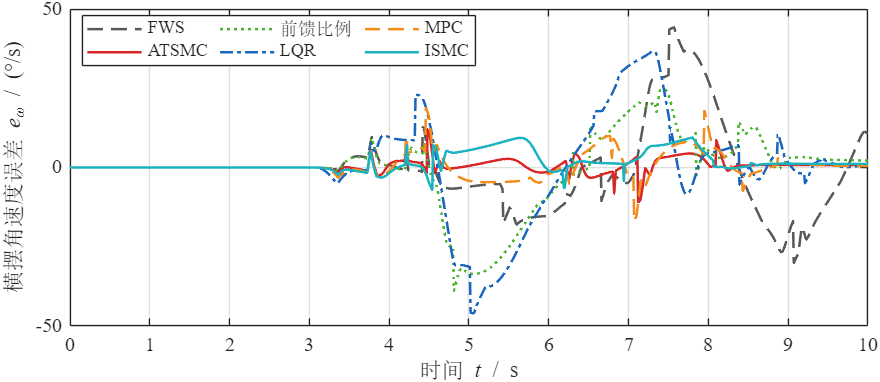
在 时,参考模型把期望横摆角速度限制在约 ±7.2 °/s。FWS、前馈比例和 LQR 的横摆角速度峰值达到 30~40 °/s,误差很大;三种闭环效果较好的控制器中,ISMC 的峰值误差最小(9.4 °/s),ATSMC 的 RMS 误差最小(2.0 °/s),MPC 次之。
后轮转角与前轮转角:控制代价
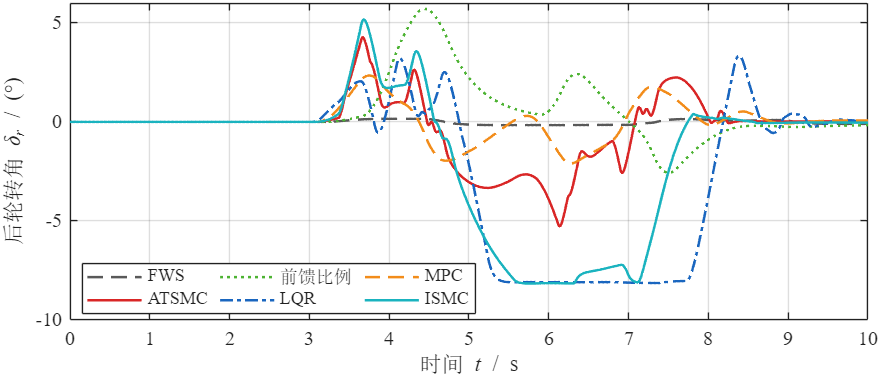
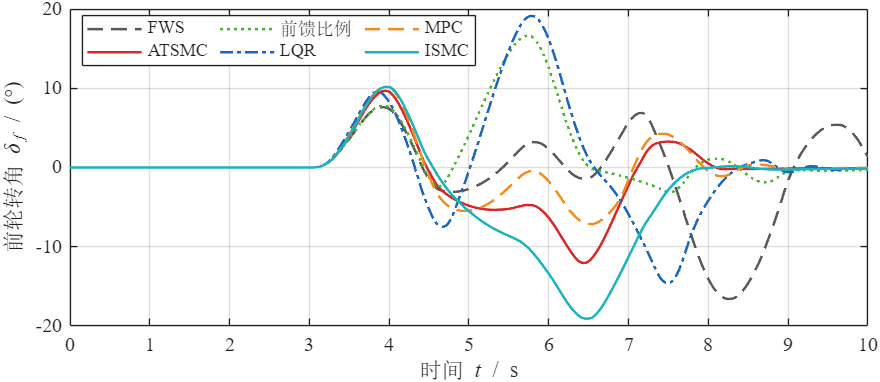
- MPC 的后轮转角峰值只有 2.3°,是“最省力”的控制器;
- ATSMC 用到 5.3°,没有触碰 ±8° 的限幅;
- ISMC 与 LQR 都长时间处于限幅状态,说明这两种控制器在该工况下的控制需求超出了执行器能力。
前轮转角反映了驾驶员的负担。后轮转向控制得好,车辆更“听话”,驾驶员需要的修正就更少:MPC 和 ATSMC 下前轮转角峰值分别为 10.2° 和 12.0°,明显小于 FWS 的 16.6°;LQR 和 ISMC 下驾驶员反而需要打到 19°。
行驶轨迹
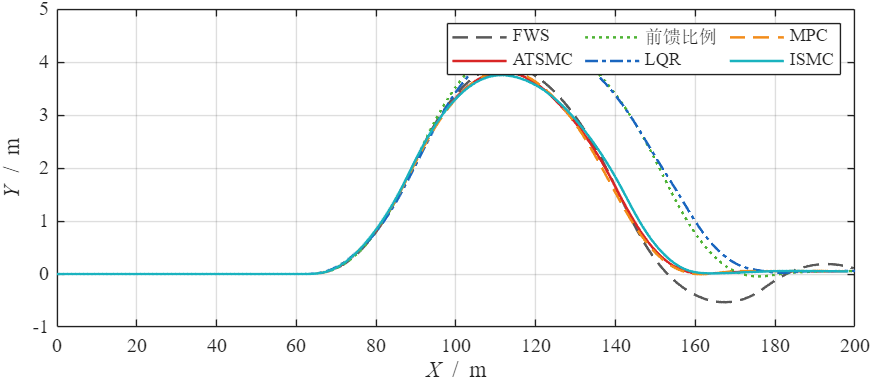
FWS 在回到原车道时出现约 0.5 m 的反向越线并来回摆动;前馈比例和 LQR 的侧向位移超调到约 4.4 m。ATSMC、MPC、ISMC 三者的轨迹最为平顺,回到原车道后没有明显的振荡。
结论
- 在低附着路面紧急变道这种强非线性工况下,开环的前馈比例控制和不考虑约束的 LQR 都可能比不控制更差,后轮转向并不是“加上就好”。
- 把 纳入控制目标是关键。 只跟踪横摆角速度的 ISMC 横摆跟踪最好,但质心侧偏角仍然偏大;同时兼顾两者的 ATSMC 与 MPC 综合表现最好。
- ATSMC 在质心侧偏角和横摆角速度 RMS 误差上都是最优,且后轮转角未触及限幅;MPC 以最小的后轮转角取得了与 ATSMC 相当的稳定性,但需要在线求解 QP。
- 以上结论基于单一工况和一组参数,控制器参数并未针对该工况做系统优化,横向比较时请注意这一点。更换工况(如高附着路面、正弦停滞转向)后的对比,留待后续补充。