整体框架
为什么要转后轮
普通汽车只有前轮能转向,后轮只是“被拖着走”。主动后轮转向(Active Rear Steering, ARS)给后轮也装上执行器,让控制器根据车速和车辆状态主动决定后轮转多少、往哪边转。它解决的是前轮转向汽车的一对天然矛盾:
- 低速时希望车灵活,转弯半径小:后轮与前轮逆相转动,相当于缩短了轴距;
- 高速时希望车稳,变道不甩尾:后轮与前轮同相转动,侧向力同时在前后轴建立,车身更多地“平移”而不是“旋转”。
如果只按车速查一张比例表来转后轮,这就是最早期的四轮转向。而本系列关注的是更进一步的问题:在湿滑路面紧急变道这类危险工况下,能不能利用实测的车辆状态做闭环控制,让后轮帮助驾驶员把车稳住?
分层控制架构
主动后轮转向控制通常采用分层结构:
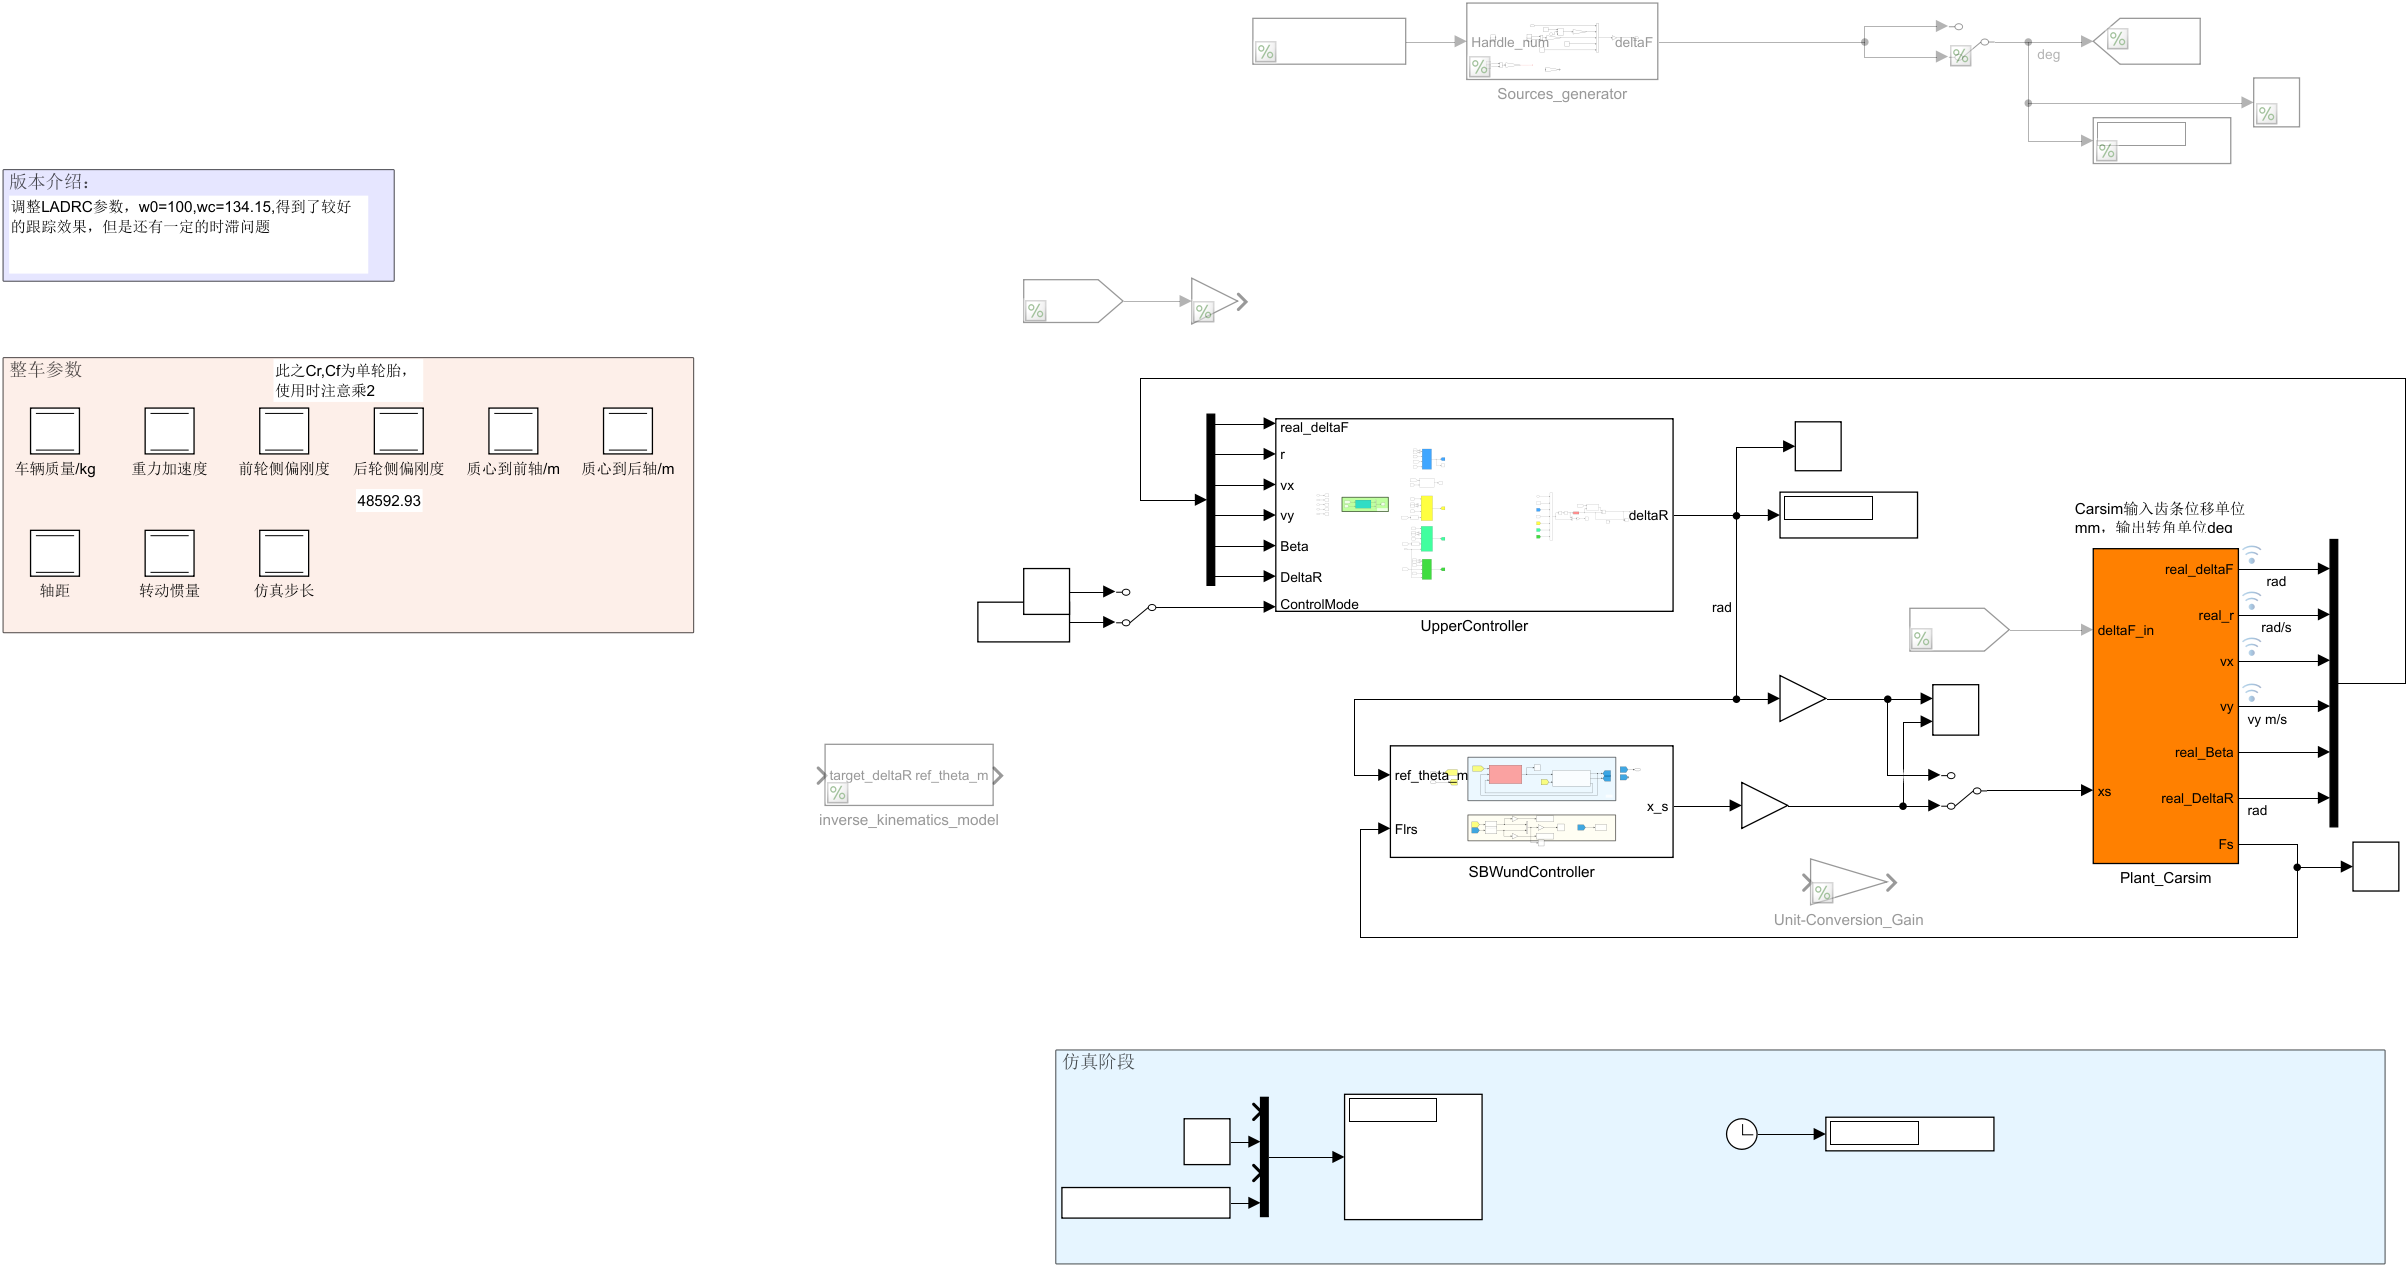
- 参考模型:根据驾驶员的前轮转角和车速,计算“理想车辆”应有的质心侧偏角和横摆角速度,同时受路面附着极限约束。它回答的是“车应该怎么动”。
- 上层控制器:比较实际状态与参考状态,计算期望后轮转角。它回答的是“后轮应该转多少”。
- 下层执行器控制:驱动后轮转向电机,让实际后轮转角跟上期望值。它回答的是“怎么把后轮转到位”。
- 被控对象:整车。仿真中用 CarSim 高保真整车模型代替实车。
分层的好处是每层可以独立设计和验证:上层用简化的二自由度整车模型设计控制律,下层用执行器模型设计电机控制器,两者通过“期望后轮转角”这一个信号连接。代价是两层之间存在耦合,下层的跟踪延迟会削弱上层的效果,因此好的分层设计需要考虑转角跟踪性能。
本章内容安排
| 小节 | 内容 |
|---|---|
| 系统模型 | 四轮转向的二自由度模型,后轮对状态的作用,零质心侧偏角比例 |
| 参考模型 | 期望横摆角速度与质心侧偏角,附着极限约束,一阶惯性环节 |
| 控制算法 | 前馈比例、LQR、MPC、滑模控制与自适应终端滑模 |
| 仿真模型 | CarSim/Simulink 联合仿真的搭建、模式切换、执行器与批量仿真 |
| 仿真结果 | 72 km/h、 双移线下五种控制器的对比 |
建议按顺序阅读:先弄清楚被控对象“能做什么”(系统模型),再想清楚“想让它做什么”(参考模型),然后才是“怎么让它做到”(控制算法),最后用仿真检验。